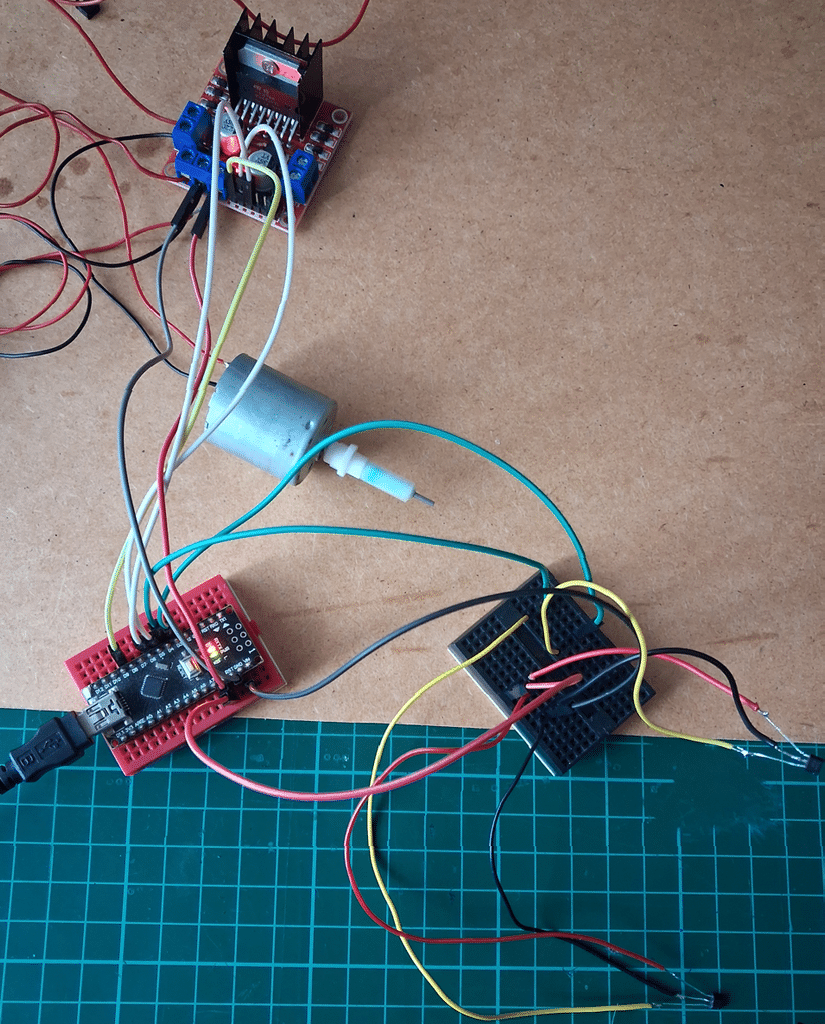
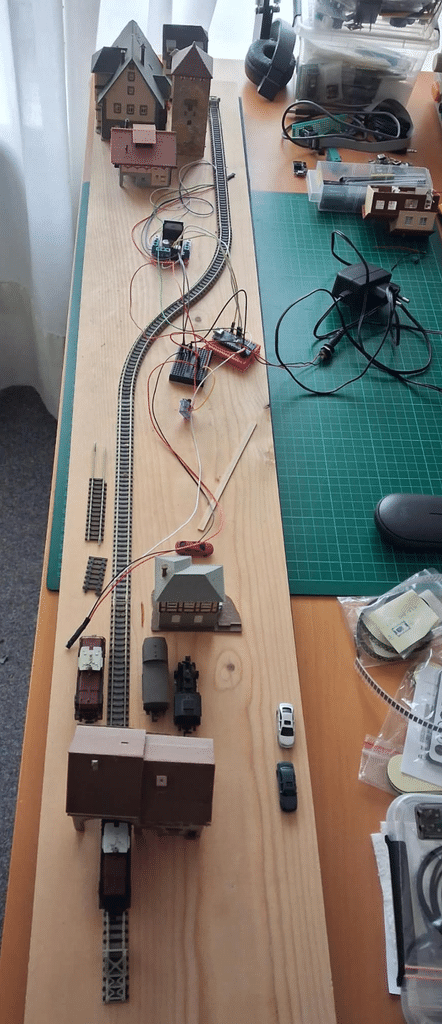
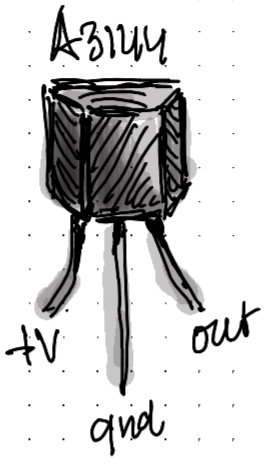
Op een plankje van ca. 115 x 25 cm rijdt een treintje van de ene naar de andere kant. Aan beide uiteinde een fictief stationnetje waar gestopt en kortstondig gewacht wordt, voordat het treintje naar de andere kant vertrekt. Telkens heen en weer. Een Arduino Nano zorgt voor de besturing; de spanning op de rails wordt via een L298N-module telkens omgepoold. Aan elk uiteinde van de rails is een A3144 Hall-effectsensor aangebracht.
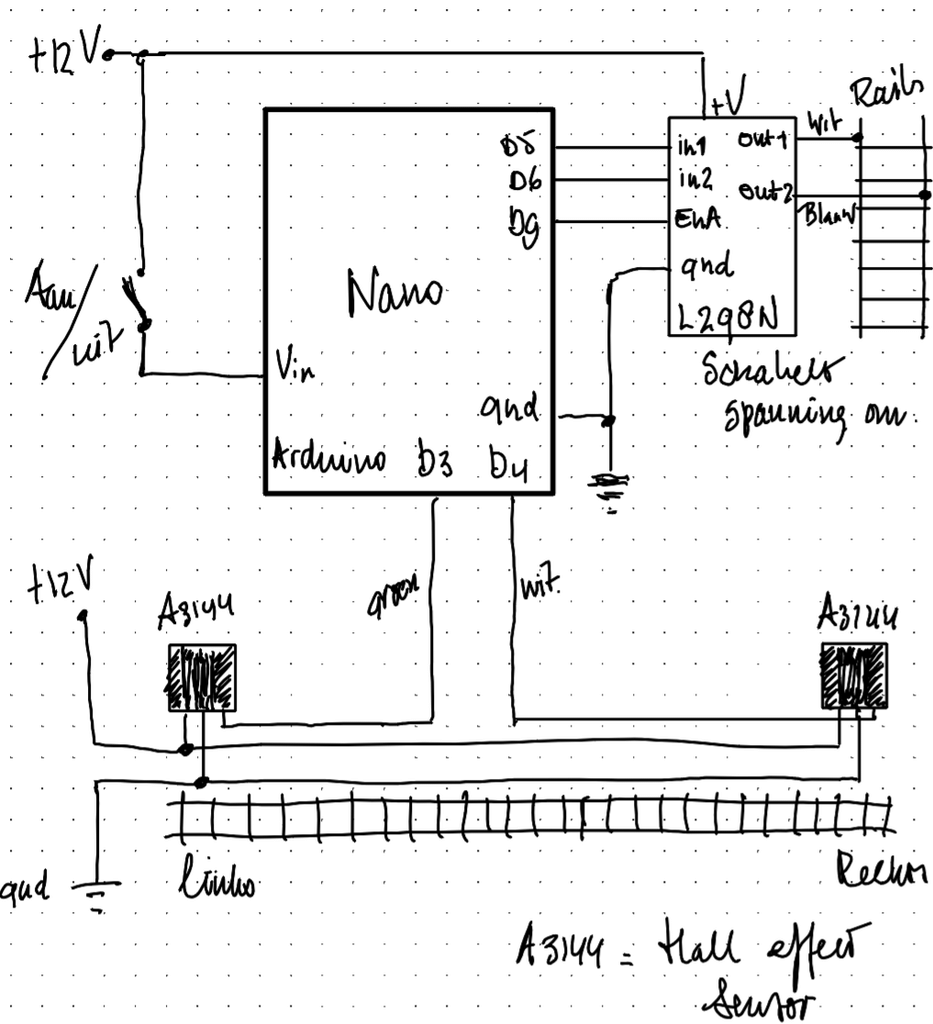
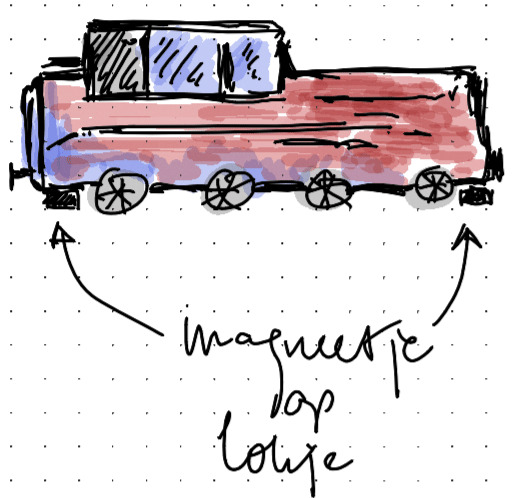
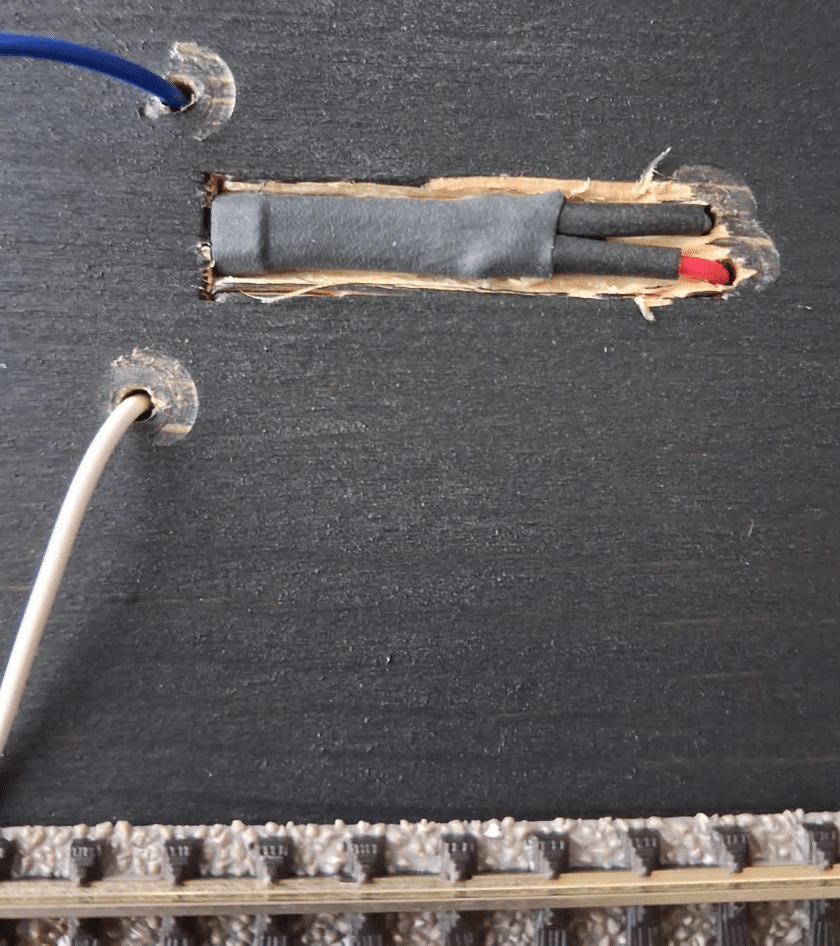
Door magneetjes die aan beide kopse kanten van een lokje aangebracht zijn, wordt het lokje door de sensoren gedetecteerd, de Arduino zorgt er via de L298N-module voor dat het treintje afremt en stopt, om na een korte pauze weer te vertrekken naar de andere kant.
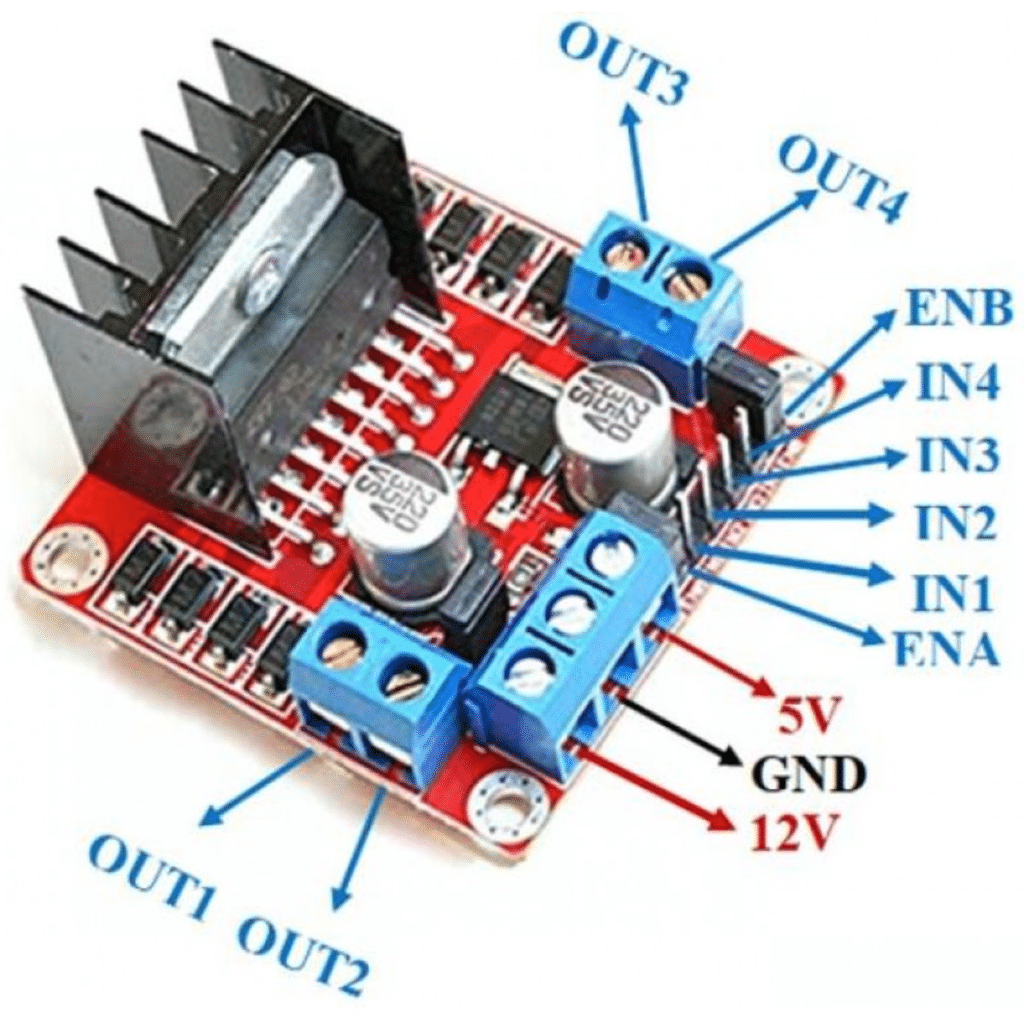
De L298N is eigenlijk een module om twee motoren via ‘poort’ A (OUT1 & OUT2) en B (OUT3 & OUT4) aan te sturen. In dit geval worden alleen de uitgangen van A gebruikt. Een PWM-signaal vanuit de Arduino zorgt voor vertraging en versnelling van het lokje.