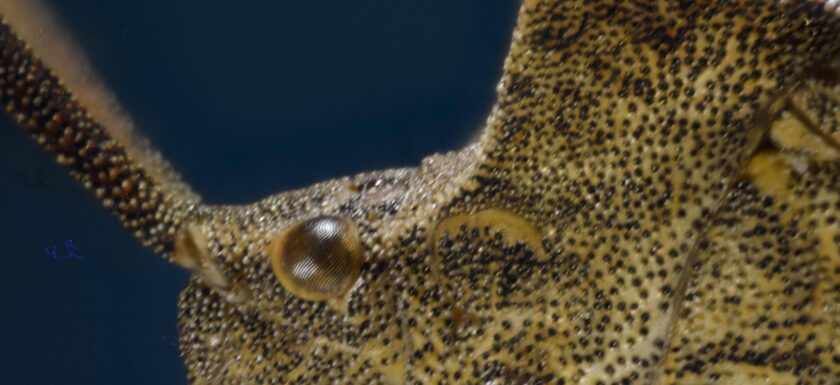
De testversie van de koker met de drie ringen, met elk 6 LEDs, verliep prima. De nieuwe LED-strip met per meter 60 LEDs is binnen, dus op dus naar de volgende ‘definitieve’ versie: vier ringen met 12 LEDs per ring; in totaal dus 48 LEDs. De voorste twee ringen hebben aan de onderkant een opening van ca. 10mm. Zo is het mogelijk om het opgespelde insect op het plateau te zetten en de koker er voorzichtig, va achterlangs, omheen te zetten. Nieuwe LED-strip, met 60 LEDs per meter, gebruikt aanzienlijk minder stroom dan mijn oude strip (30 LEDs per meter)! De 48 LEDs: ca. 900mA.Read More →

Voor het testen van de locjes, in combinatie met de ESP’s met bijbehorende elektronica, is het handig wanneer de loc van spanning wordt voorzien zonder dat ie er vandoor gaat. Hiervoor wordt een rollenbank ingezet. Deze worden natuurlijk commercieel aangeboden, maar ze zijn ook zelf te bouwen. Hieronder zie je het door mij gemaakte exemplaar. Een tweetal 3D-geprinte houdertjes die plaats bieden aan een paar lagertje met schroef, wat vervolgens op een tweetal aluminium hoekprofieltjes worden geplaatst. Op deze profieltjes wordt de 12V voor de loc aangesloten. Dit alles gaat natuurlijk alleen op wanneer de spanning die op de aluminiumprofieltjes gezet wordt daadwerkelijk via deRead More →

Circa drie jaar geleden is er hier een laatste bericht geplaatst over mijn spoorbaantje. In de tussentijd wel nog een proefbaantje gemaakt, vooral om een aantal zaken zoals blokken en detectie uit te proberen, maar dat heb ik hier niet uitgewerkt. Het laatste deel (N-spoor treintjes – deel 7 – Wissels) ging over het inzetten van servomotortjes voor het omzetten van wissels. Ik wilde gebruikmaken van een ATtiny85 microcontroller-module (oorspronkelijk van DigiSpark) die nogal weerbarstig was: ik kreeg ‘m niet geprogrammeerd. Het lag daarmee stil. Toch spookte die modules en/of de losse ATtiny85-chippies (waarvan ik er ook een aantal had liggen) al die tijd welRead More →

De 3D modellen aangepast en geprint. Spindel, glijstangen en lagers erin. Op het plankje gemonteerd. Camera met balg via de Arca-Swiss-snelkoppelingsplaat erop. Naast de de Stacker-rail is ook de elektronica en de daarin verwerkte software tussentijds geüpgraded. In het bovenstaande plaatje zie je rechts een NEMA17 stappenmotor in plaats van de eerder gebruikte 28BYJ. Deze motor wordt aangedreven door een DRV8825-driver board. De motor doet standaard 200 stappen per omwenteling, dat is 1,8 graden per stap. De DRV8825 heeft 3 pinnen (M0 t/m M2) waarmee de stapgrootte aangepast kan worden. Een “1” op M0 en M1, met een “0” op M2 resulteert dus in eenRead More →

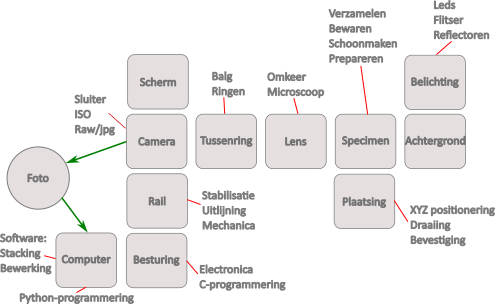
In november van het vorige jaar ben ik gestart met het onderwerp ‘Focus stacking’. In deel 1 van de Stacker-serie leg ik uit wat daaronder verstaan moet worden en wat de Stacker is. Kort gezegd komt het er op neer dat een camera op een rail bewogen wordt en gaandeweg een serie foto’s maakt met elk een zeer kleine scherptediepte. De verzamelde foto’s (een stack) worden in een softwareprogramma ‘op elkaar gelegd en aan elkaar geplakt’. Zodoende is het resultaat één foto die van voor tot achter scherp is. Het idee om zo’n systeem te bouwen trok mij erg aan en ik ben er toenRead More →