De 3D modellen aangepast en geprint. Spindel, glijstangen en lagers erin. Op het plankje gemonteerd. Camera met balg via de Arca-Swiss-snelkoppelingsplaat erop. Naast de de Stacker-rail is ook de elektronica en de daarin verwerkte software tussentijds geüpgraded. In het bovenstaande plaatje zie je rechts een NEMA17 stappenmotor in plaats van de eerder gebruikte 28BYJ. Deze motor wordt aangedreven door een DRV8825-driver board. De motor doet standaard 200 stappen per omwenteling, dat is 1,8 graden per stap. De DRV8825 heeft 3 pinnen (M0 t/m M2) waarmee de stapgrootte aangepast kan worden. Een “1” op M0 en M1, met een “0” op M2 resulteert dus in eenRead More →
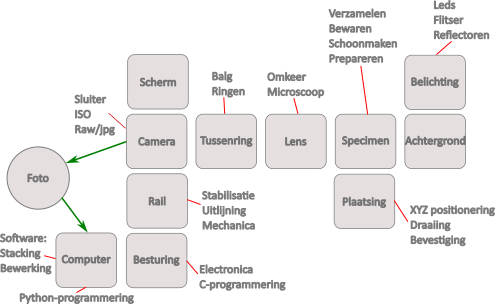
In november van het vorige jaar ben ik gestart met het onderwerp ‘Focus stacking’. In deel 1 van de Stacker-serie leg ik uit wat daaronder verstaan moet worden en wat de Stacker is. Kort gezegd komt het er op neer dat een camera op een rail bewogen wordt en gaandeweg een serie foto’s maakt met elk een zeer kleine scherptediepte. De verzamelde foto’s (een stack) worden in een softwareprogramma ‘op elkaar gelegd en aan elkaar geplakt’. Zodoende is het resultaat één foto die van voor tot achter scherp is. Het idee om zo’n systeem te bouwen trok mij erg aan en ik ben er toenRead More →

Vorig jaar in december heb ik de Neato Botvac D4 Connected gekocht: een robotstofzuiger die behoorlijk goed uit verschillende testen kwam. Stofzuigen is nou niet echt mijn hobby, dus dat zou de aanschaf van zo’n robot makkelijk maken, maar dat is dan ook weer niet echt zo. Ten eerste zijn ze best nogal prijzig en ten tweede, nog belangrijker; ze doen vaak niet goed wat ze eigenlijk uitstekend zouden moeten doen. Deze machine kwam zo’n beetje als beste uit de test van de consumentenbond. Op de webisite van Neato kan je precies lezen wat het ding allemaal kan, dus dat ga ik hier niet herhalen.Read More →