Vanaf de start van dit projectje heb ik de treinbaan gewoon uitgerust met een 12V 2A voeding. En dat voldoet prima: de treintjes razen wel met een enigszins onrealistische (wat is realistisch?) snelheid over het spoor, maar goed. Ik geloof dat het met een analoge baan gebruikelijk is om meerdere voedingen in te zetten: per deel een eigen voeding. Zodoende kan je per deel een trein besturen en die sneller, dan wel langzamer laten rijden. Digitaal kan je, door gebruik te maken van decoders per trein, elke trein individueel aansturen. Ergens tijdens mijn speurtochten over het internet ben ik de Weistra snelheidsregelaar tegengekomen. Hierbij wordtRead More →
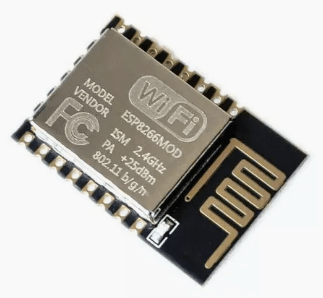
In mijn serie over het N-spoor treintjes was ik op zoek gegaan naar zo klein mogelijke modules/ componenten omdat die treintjes nou eenmaal zo klein zijn! De keuze om het loc-je via WiFi te besturen hield ook in dat ik daarvoor een kleine module zou zoeken. De Wemos D1 mini die ik in de testfase heb gebruikt was al best wel klein, maar het kon nog kleiner. Op de Wemos zit nl deze module: ESP12-E (of soortgelijk), met de afmetingen: 24mm x 16mm, met een hoogte van slechts 3mm! En is daarmee een stuk kleiner dan de Wemos (34mm x 26mm). Ze zijn los teRead More →

In het eerste deel heb ik al uiteengezet hoe ik had bedacht de loc-jes om te bouwen zodat ze van afstand over WiFi te besturen zouden kunnen worden. Ik heb dat destijds getest, maar hier toen niet beschreven. Vandaar nu dan wel. Nog even het principeschema erbij halen. Het idee was om 12V via de wielen van de rails af te tappen en dit middels een converter om te zetten naar 3V voor een ESP-module die, bestuurd vanaf een webpagina, via WiFi de motor van de loc aanstuurt voor de volgende functies: de snelheid inclusief optrekken en afremmen d.m.v. PWM en voor- en achteruit rijden.Read More →

Voor het besturen van de modelspoorbaan is het van belang om te detecteren waar een trein rijdt. Daarvoor wordt de baan in blokken of baanvakken opgedeeld. Elk blok heeft een ingang en een uitgang, waarbij kan gelden dat de uitgang van het ene blok de ingang van het opvolgende blok is. Detectie van een trein en wagon zorgt voor een melding naar het systeem dat daarop verschillende acties kan ondernemen. Detectie op het inrij-segment (groene deel) van blok 3 kan bijvoorbeeld resulteren in het blokkeren van blok 2 (een volgende trein kan dit blok dan niet inrijden), het omzetten van het bijbehorende sein van blokRead More →

Nu het probleem van de aardlussen is opgelost heb ik ook de I2C-bus verlengd met een tweede PCF8574-module die, middels de jumpers op de print, als adres 0x21 kreeg. Deze modules zijn te “daisy-chainen”: door te lussen dus. Hierboven zie je zo’n module. Links vind je naast de voedingsaansluitingen Vcc en Gnd, de I2C aansluitingen SDA (data) en SCL (clock) die naar de Arduino UNO gaan. Aan de rechterkant dezelfde 4 aansluitingen die de module met een volgende module verbindt. Zo zijn er in totaal 8 modules aan elkaar te rijgen. Op de print zitten 3 jumpers waarmee elke module een eigen adres krijgt. DeRead More →